


Con questa prima puntata inizio il percorso di progettazione di un robot antropomorfo a sei assi, comandabile sia per angoli dei giunti sia con movimenti cartesiani. La parte meccanica 3D sarà sviluppata in FreeCAD. L’obiettivo è studiare una macchina capace di movimentare un carico di 10 kg: è un requisito di progetto, non una portata già raggiunta o collaudata.
L’idea iniziale dei piccoli servomotori indicati come “25 kg” cambia quindi scala. Prima di acquistare motori, riduttori e cuscinetti dobbiamo capire quali coppie, velocità e rigidezze servono. In questa puntata fissiamo il metodo e confrontiamo le alternative; nelle successive passeremo alle quote e ai componenti effettivi.
Sei assi e un utensile da posizionare
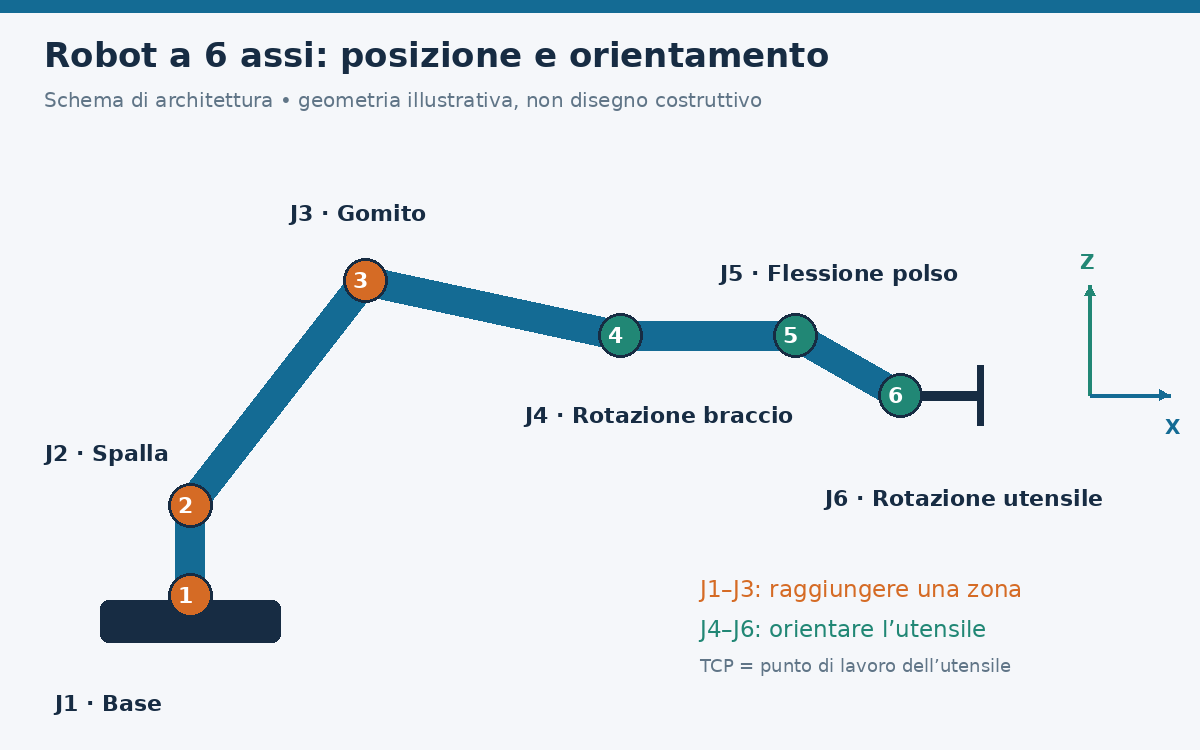
Figura 1 — Architettura indicativa: base, spalla, gomito e tre rotazioni del polso. È uno schema didattico, non il modello costruttivo FreeCAD.
In una configurazione antropomorfa tipica, J1 ruota la base, J2 muove la spalla e J3 il gomito. J4, J5 e J6 completano l’orientamento dell’utensile. Il TCP è il punto di lavoro dell’utensile: per esempio il centro di presa di una pinza. La posizione del TCP dipende anche dalla lunghezza dell’utensile, non soltanto dai bracci.
Per evitare equivoci, useremo provvisoriamente 10 kg come massa dell’oggetto trasportato e conteggeremo la pinza a parte. La specifica definitiva dovrà chiarire se il carico utile comprende l’utensile, come avviene spesso nei dati di portata dei robot.
| Dato da fissare | Perché serve |
|---|---|
| Sbraccio e area raggiungibile | Determinano leve, ingombri e coppie gravitazionali. |
| Massa e baricentro di carico e pinza | Il peso da solo non descrive il momento sul polso. |
| Velocità, accelerazioni e ciclo di lavoro | Servono per coppie di picco, riscaldamento e durata. |
| Precisione e ripetibilità richieste | Guidano gioco, rigidezza, encoder e calibrazione. |
| Materiali, lavorazioni e budget | Rendono realizzabili alberi, sedi dei cuscinetti e trasmissioni. |
Quanto pesa davvero quel carico sul giunto
Per una forza verticale, la coppia statica rispetto a un asse orizzontale è il peso moltiplicato per la distanza orizzontale della sua linea d’azione: T = m × g × r. Assumiamo g = 9,81 m/s².
Con uno sbraccio ipotetico di 0,60 m, il solo oggetto da 10 kg richiede 58,9 N·m alla spalla. Aggiungendo, solo per questo esempio, una pinza da 2 kg alla stessa distanza e una massa equivalente del braccio da 5 kg con baricentro a 0,30 m, otteniamo:
T = 10 × 9,81 × 0,60 + 2 × 9,81 × 0,60 + 5 × 9,81 × 0,30 = 85,3 N·m.
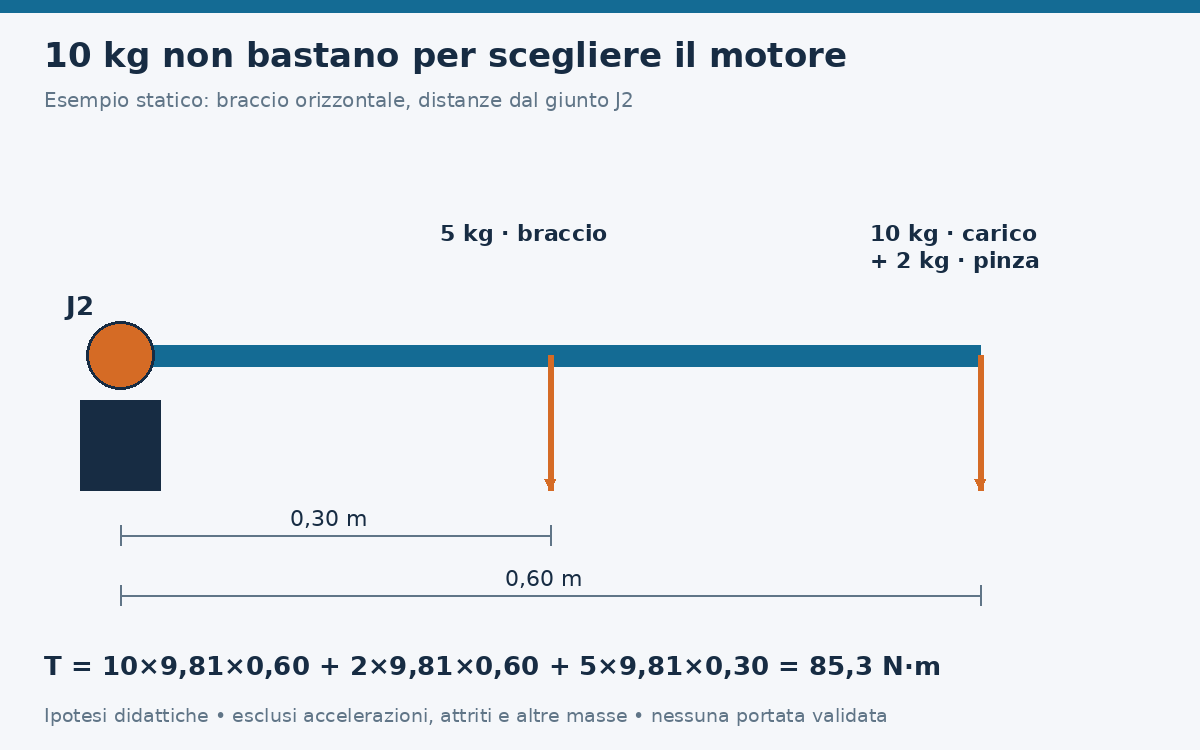
Figura 2 — Tutte le masse e le distanze, tranne il carico obiettivo di 10 kg, sono ipotesi didattiche. Il valore non include accelerazioni, attriti e ulteriori masse a valle.
Un servo dichiarato 25 kgf·cm corrisponde a circa 2,45 N·m: non significa che possa sollevare 25 kg a qualunque distanza. Inoltre il dato commerciale può essere una coppia di stallo, non una coppia continua. Per l’esempio appena visto, il piccolo servo collegato direttamente alla spalla è inadeguato. Resta utile per un modellino leggero, distinto dal robot con obiettivo 10 kg.
Nel calcolo completo dovremo sommare tutte le masse a valle di ogni asse e valutare il movimento. Per un singolo asse equivalente compare anche il contributo J × α, inerzia per accelerazione angolare; nel robot completo i giunti sono accoppiati. La coppia efficace sul ciclo serve per il controllo termico, quella di picco per accelerazioni e arresti. Un moltiplicatore scelto a caso non sostituisce questa verifica.
Servomotori o passo-passo
| Soluzione | Punti utili | Limite da considerare |
|---|---|---|
| Servo hobbistico da 25 kgf·cm | Compatto, semplice per dimostrazioni leggere. | Coppia e struttura insufficienti per la spalla dell’esempio; stallo e servizio continuo sono diversi. |
| Passo-passo senza encoder | Comando semplice e buona coppia a bassa velocità. | Può perdere sincronismo senza misurare la posizione reale; la coppia di mantenimento non è quella disponibile in movimento. |
| Passo-passo con encoder e azionamento ad anello chiuso | Controllo dell’errore di posizione e diagnostica, secondo il sistema scelto. | L’encoder non elimina i limiti della curva coppia–velocità, del driver e della temperatura. |
| Servomotore industriale con encoder | Regolazione di posizione, velocità e coppia; adatto a cicli dinamici se dimensionato correttamente. | Richiede driver compatibile, taratura, verifica termica, freno e trasmissione adeguati. |
Per J2 e J3 la mia direzione preliminare è un servomotore industriale con encoder e riduttore di precisione, valutando il freno sugli assi soggetti a caduta per gravità. Un passo-passo con encoder resta un candidato per movimenti lenti, ma soltanto se la curva del sistema motore–driver soddisfa il ciclo richiesto con margine. “NEMA 23” o “NEMA 34” identificano una taglia di montaggio, non la portata del robot.
Per confrontare i passo-passo leggeremo la coppia disponibile alla velocità effettiva, con la tensione e il driver previsti. La distinzione tra holding torque e curva dinamica è spiegata nella guida di Oriental Motor alle curve coppia–velocità.
Motore e riduttore vanno scelti insieme
Indicando con i il rapporto di riduzione e con η il rendimento, una prima stima è T uscita ≈ T motore × i × η e n uscita = n motore / i. Il risultato deve rispettare anche i limiti propri del riduttore.
Esempio puramente numerico: un motore che eroga 750 W meccanici a 3.000 giri/min sviluppa circa 2,39 N·m. Con i = 100 e rendimento ipotizzato 0,80 si ottengono circa 191 N·m e 30 giri/min. Non è una selezione approvata: il rendimento reale varia e il riduttore potrebbe avere un limite inferiore. Se vogliamo 10 giri/min al giunto, il motore gira a 1.000 giri/min: la verifica va fatta a quel punto di lavoro.
Un rapporto alto riduce la velocità e l’inerzia del carico riportata al motore, approssimativamente J carico / i², ma introduce massa, elasticità, attriti e possibili giochi. Un encoder molto risoluto sul motore non misura automaticamente la flessione del braccio o il gioco all’uscita.
Famiglie da mettere a confronto
I seguenti riferimenti sono una rosa iniziale per il dimensionamento, non una lista di acquisto. Non ho verificato prezzi, disponibilità commerciale o compatibilità di uno specifico abbinamento.
| Candidato | Interesse per il progetto | Verifica necessaria |
|---|---|---|
| Delta ASDA-B3 | Famiglia di servosistemi da confrontare per gli assi principali. | Codice motore e driver, curva continua e di picco, freno, inerzia, alimentazione e interfaccia del controllo. |
| Oriental Motor αSTEP AZ | Passo-passo ad anello chiuso con sensore assoluto; alternativa da esaminare per il ciclo lento. | Coppia alla velocità richiesta e variante esatta, eventualmente con riduttore e freno. |
| Neugart PSNpro | Planetario di precisione con cuscinetti a rulli conici precaricati. | Taglia, rapporto, coppia continua/ciclica, gioco, momento ribaltante e massa. |
| Harmonic Drive CSG-32-100-2UH-LW | Esempio concreto di riduttore strain-wave, rapporto 100:1. | La scheda distingue 178 N·m di coppia nominale L10 e 433 N·m di picco ripetuto: non sono valori intercambiabili. Verificare anche vita, rigidezza e carichi sul cuscinetto. |
| Nabtesco RV-E | Famiglia di riduttori cicloidali di precisione con cuscinetto principale interno. | Taglia, rapporto, ingombro, supporto dei carichi e condizioni di durata. |
Per iniziare il progetto nuovo considero PSNpro: il produttore segnala che la precedente serie PSN è stata dismessa. Nessuna delle famiglie elencate garantisce da sola una portata di 10 kg.
Planetario, ingranaggi semplici o cinghia
“Planetario” ed “epicicloidale” indicano qui la stessa famiglia di trasmissioni. Nel caso con corona fissa, sole in ingresso e portasatelliti in uscita, il rapporto ideale è i = 1 + Z corona / Z sole. La relazione cambia se cambiano gli elementi bloccato, motore e condotto.
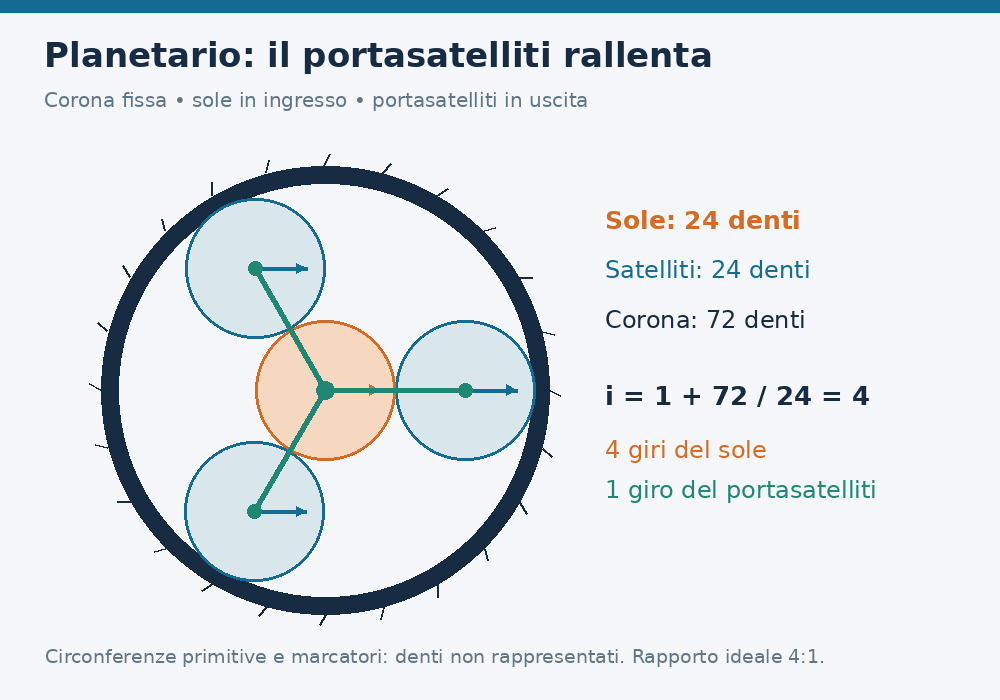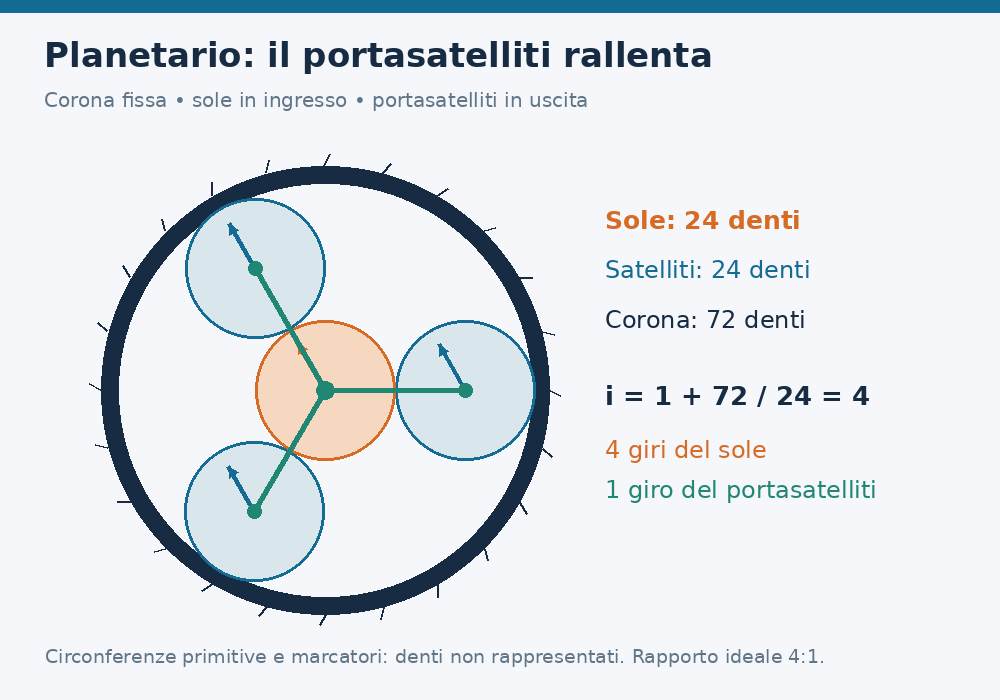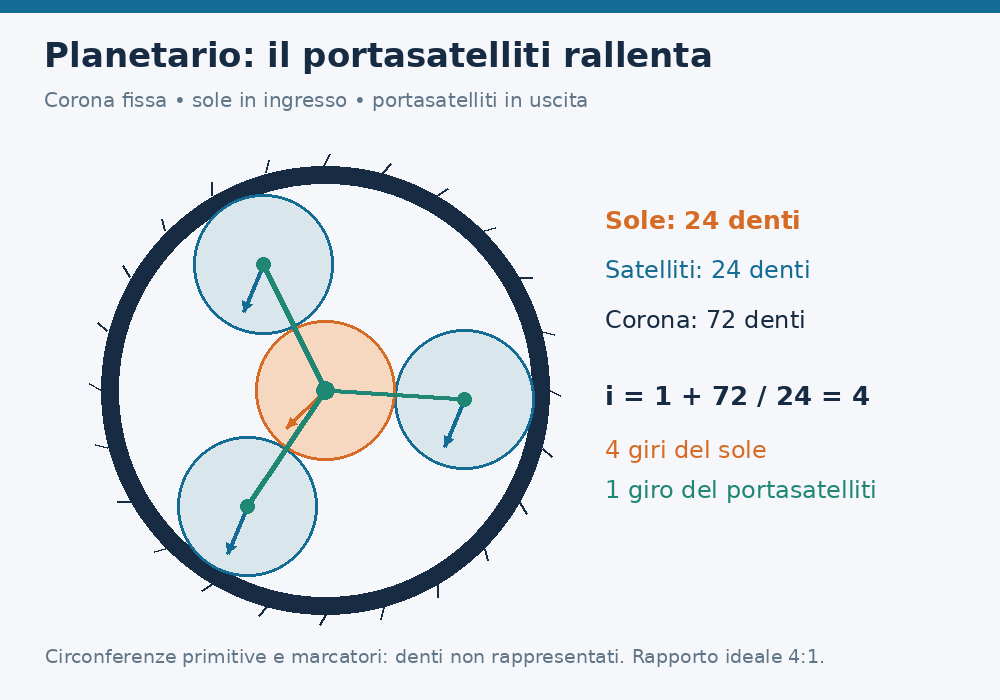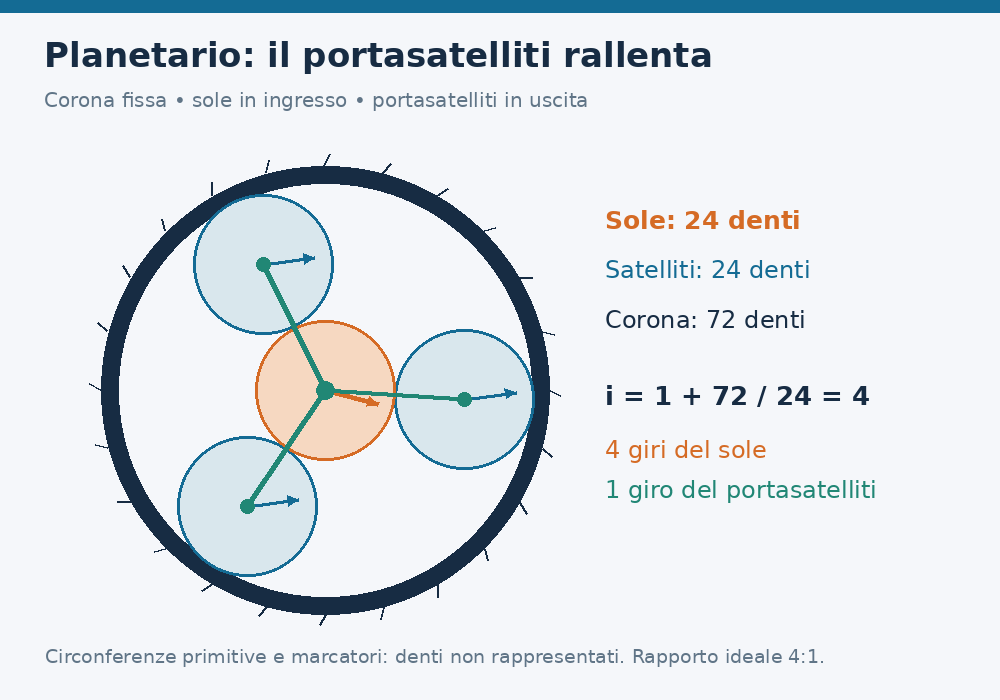
Animazione 1 — Sole da 24 denti, satelliti da 24 e corona da 72: quattro giri del sole per uno del portasatelliti. Sono rappresentate circonferenze primitive e marcatori, non profili dei denti da fabbricare.
| Trasmissione | Quando prenderla in considerazione | Controlli principali |
|---|---|---|
| Coppia di ingranaggi cilindrici | Riduzione semplice, accessibile e facilmente ispezionabile. | Modulo, materiale, larghezza, resistenza dei denti, interasse, lubrificazione e gioco. Rapporti elevati possono richiedere più stadi. |
| Planetario | Riduzione coassiale compatta. | Carico sui satelliti e sui loro perni, supporti, geometria di montaggio e ripartizione del carico. |
| Cinghia dentata e pulegge | Spostare il motore verso la base per alleggerire il braccio o realizzare un primo stadio. | Profilo e passo compatibili, larghezza, denti in presa, pretensione, elasticità e carichi sui supporti. |
| Strain-wave o cicloidale | Giunti che richiedono elevata riduzione e gioco contenuto. | Rigidezza, durata, lubrificazione, coppie ammesse e integrazione meccanica del modello scelto. |
Per la cinghia servono pulegge dentate che trasmettano il moto. I rulli folli o tenditori guidano il percorso e regolano la tensione: non sostituiscono le pulegge motrici. Il rullo va scelto per il lato della cinghia su cui lavora, rispettando diametro minimo e indicazioni del costruttore. La pretensione e il tiro della cinghia aumentano i carichi su alberi e cuscinetti; non basta verificare la coppia. Il manuale Gates PowerGrip GT3 descrive questi controlli, compreso il calcolo dei carichi sui supporti.
Un planetario stampato in plastica può essere utile per studiare cinematica e montaggio. La capacità di un giunto portante deve invece essere dimostrata per materiale, denti, perni, cuscinetti, temperatura e fatica: la forma corretta del riduttore non ne prova la resistenza.
Cuscinetti, viti e alberi fanno parte del progetto
Il braccio deve scaricare peso, forze e momenti in supporti dimensionati. Non appenderemo l’intera struttura all’alberino del motore. Se il riduttore integra il cuscinetto d’uscita, ne verificheremo i limiti; altrimenti progetteremo un supporto separato.
| Componente | Cosa inserire nella distinta e nel disegno |
|---|---|
| Cuscinetti del giunto | Tipo e disposizione, carichi radiali/assiali e momento, vita, rigidezza, precarico e accoppiamenti. Confrontare coppie di obliqui, rulli conici e soluzioni a rulli incrociati. |
| Perni e alberi | Materiale, diametri, spallamenti, flessione, torsione, fatica e sistemi di arresto assiale. |
| Viti e dadi | Diametro, classe di resistenza, lunghezza impegnata, precarico, serraggio, resistenza della filettatura e metodo contro l’allentamento. |
| Spine e centratori | Posizionamento ripetibile delle flange e percorso dei carichi; la funzione di centraggio va distinta dal serraggio. |
| Pulegge, rulli e distanziali | Profilo, larghezza, allineamento, supporti e accesso al tensionamento. |
I cuscinetti a rulli conici NSK sono un riferimento utile per carichi combinati e rigidezza: disposizione e precarico contano quanto il diametro. Per i fissaggi, il Fastener Design Manual NASA offre criteri su materiali, filettature, inserti, fatica e serraggio; è un riferimento tecnico generale, non una norma applicativa del nostro robot.
Non assegno ancora misure come M6 o M8, né una coppia di serraggio universale: mancano geometria delle flange, materiale, numero di viti e condizioni di attrito. Nei pezzi stampati dovremo verificare anche estrazione degli inserti e deformazione nel tempo; un inserto metallico non rende automaticamente portante la plastica che lo circonda.
Il lavoro 3D sarà in FreeCAD
FreeCAD sarà il riferimento per quote, assiemi e revisioni. Il modello dovrà permettere di cambiare lunghezza dei bracci e componenti senza ridisegnare tutto. Il percorso previsto è:
- Preparare una tabella di parametri con lunghezze, offset degli assi, masse, baricentri e limiti angolari.
- Modellare i pezzi con Sketcher e Part Design, separando componenti portanti, carter e particolari stampabili.
- Importare i modelli STEP dei componenti scelti e controllare flange, alberi, passaggi dei cavi e accesso alle viti.
- Montare l’assieme con la base vincolata e sei giunti rotativi; verificare corse e interferenze.
- Preparare tavole quotate e distinta base; eseguire analisi strutturali con carichi, materiali e vincoli dichiarati, seguite da prove fisiche.
Il banco Assembly di FreeCAD include giunti rotativi e relazioni per ingranaggi e cinghie; nella versione 1.1 la documentazione descrive anche la simulazione dell’assieme e la distinta base. Questi strumenti aiutano a studiare il movimento, ma non certificano la portata. Le illustrazioni di questa puntata spiegano i concetti: non sono schermate di un assieme FreeCAD già costruito.
La stampa 3D sarà utile per verificare ingombri, carter, dime e prototipi. Per i percorsi di carico del progetto da 10 kg valuteremo prioritariamente componenti metallici e lavorazioni adeguate, confrontandoli con eventuali soluzioni stampate soltanto quando esistono calcoli e prove attendibili.
Dal movimento dei giunti alla retta cartesiana
Il comando dei sei angoli e il comando della posa dell’utensile risolvono problemi diversi. La cinematica diretta ricava la posa dagli angoli; quella inversa cerca gli angoli che realizzano una posa richiesta. La soluzione può mancare o non essere unica. Il testo universitario Robotic Systems sulla cinematica inversa spiega anche perché una variazione lineare dei giunti non produce generalmente una retta nello spazio.

Animazione 2 — Un modello piano a due giunti raggiunge gli stessi estremi A e B: a sinistra varia gli angoli, a destra segue una retta del punto utensile. Non rappresenta la dinamica o la portata del futuro robot.
Per il robot reale serviranno quote coerenti con FreeCAD, riferimenti base e utensile, limiti articolari, gestione delle singolarità e controllo continuo della traiettoria. La risoluzione dell’encoder non equivale alla precisione del TCP sotto carico.
La prossima fase
Partiremo dal dimensionamento della spalla: geometria preliminare, masse a valle, ciclo di movimento e confronto di due abbinamenti motore–riduttore. J1 richiede particolare attenzione al momento ribaltante e all’inerzia, anche se, con asse verticale, il peso non genera direttamente coppia attorno a quell’asse. J2 e J3 risentono fortemente della gravità; anche il polso deve sopportare il momento prodotto dal baricentro del carico.
Sugli assi che possono scendere per gravità valuteremo un freno di mantenimento e, se utile, un contrappeso o compensatore. Il freno del motore non è automaticamente un freno per arresti dinamici d’emergenza; togliere alimentazione non garantisce che il braccio resti fermo. Il progetto comprenderà gestione degli arresti, ritenuta del carico e prove progressive in area segregata, senza persone sotto o vicino al carico sospeso.
La prima prova sarà su un asse protetto, a velocità ridotta e con carichi progressivi. Portata, ripetibilità e precisione saranno dichiarate dopo misure documentate. Il precedente inseguitore solare Arduino a due assi resta un collegamento alla storia dei progetti del blog; qui affrontiamo la progettazione di una catena meccanica e di una posa utensile molto più impegnative.
Prima puntata — 16 novembre 2026. Fonti tecniche collegate nei paragrafi. Schemi e animazioni originali realizzati per questa spiegazione; nessun collaudo fisico o componente acquistato è dichiarato in questa fase.


